歩くだけで短時間に点群データ化し計測時間を80%削減!現況測量の時間短縮を実現するSLAMハンディ3Dスキャナー
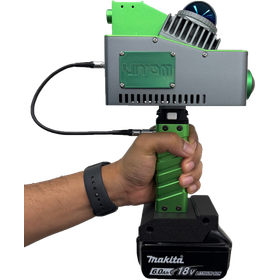
『VTM-Parrot』は、高精度なディテール再現力と高いコストパフォーマンスを誇るSLAMハンディ3Dスキャナーです。 自社開発のSLAMを採用しハードウェアからソフトウェアまで自社開発しているため、現場の課題に応じた柔軟なカスタマイズが可能です。スキャナーを持って歩くだけで据え置き型のように三脚を立て直すことなく広大な空間を短時間で点群データ化し、計測時間を80%削減します。従来2〜3名で行っていた現況測量や構造調査が作業員1名で完了し、ワンマン計測による人件費削減とリソース最適化を実現。専用ハードケース付属の軽量・コンパクト設計によりスムーズに持ち運べます。 【特長】 ■高精度なディテール再現力と高いコストパフォーマンス ■歩くだけで広大な空間を短時間で点群データ化 ■作業員1名でのワンマン計測を実現 ※バイトムが選ばれる理由がわかるPDFをダウンロードいただけます。 詳しくは、お気軽にお問い合わせください。
この製品へのお問い合わせ
基本情報
【仕様】 ■重量: 1.2kg ■測定範囲: 0.1m〜70m ■スキャン速度: 200,000 pts/s ■カメラ: 12MP ■ストレージ: 1TB SSD ※バイトムが選ばれる理由がわかるPDFをダウンロードいただけます。 詳しくは、お気軽にお問い合わせください。
価格帯
納期
用途/実績例
【用途】 ■現場調査・即時の現況把握 ■オンサイトでの迅速なデータ処理 ■高所・狭小地の機動的スキャン ※バイトムが選ばれる理由がわかるPDFをダウンロードいただけます。 詳しくは、お気軽にお問い合わせください。
カタログ(1)
カタログをまとめてダウンロード
企業情報

バイトム株式会社は空間のDX化をサポートし、 人手不足を解消する「自律産業」をリードする会社です。 自社独自に開発したSLAMアルゴリズム「vitomSLAM」は、 弊社のすべての製品に組み込まれている基盤技術です。 リアルタイムに自己位置推定が可能で、高精細で堅牢な 3次元マッピング結果を生み出すことが可能です。 製品のお見積りやレンタルのご相談など、お気軽にお問い合わせください。